Kısaca
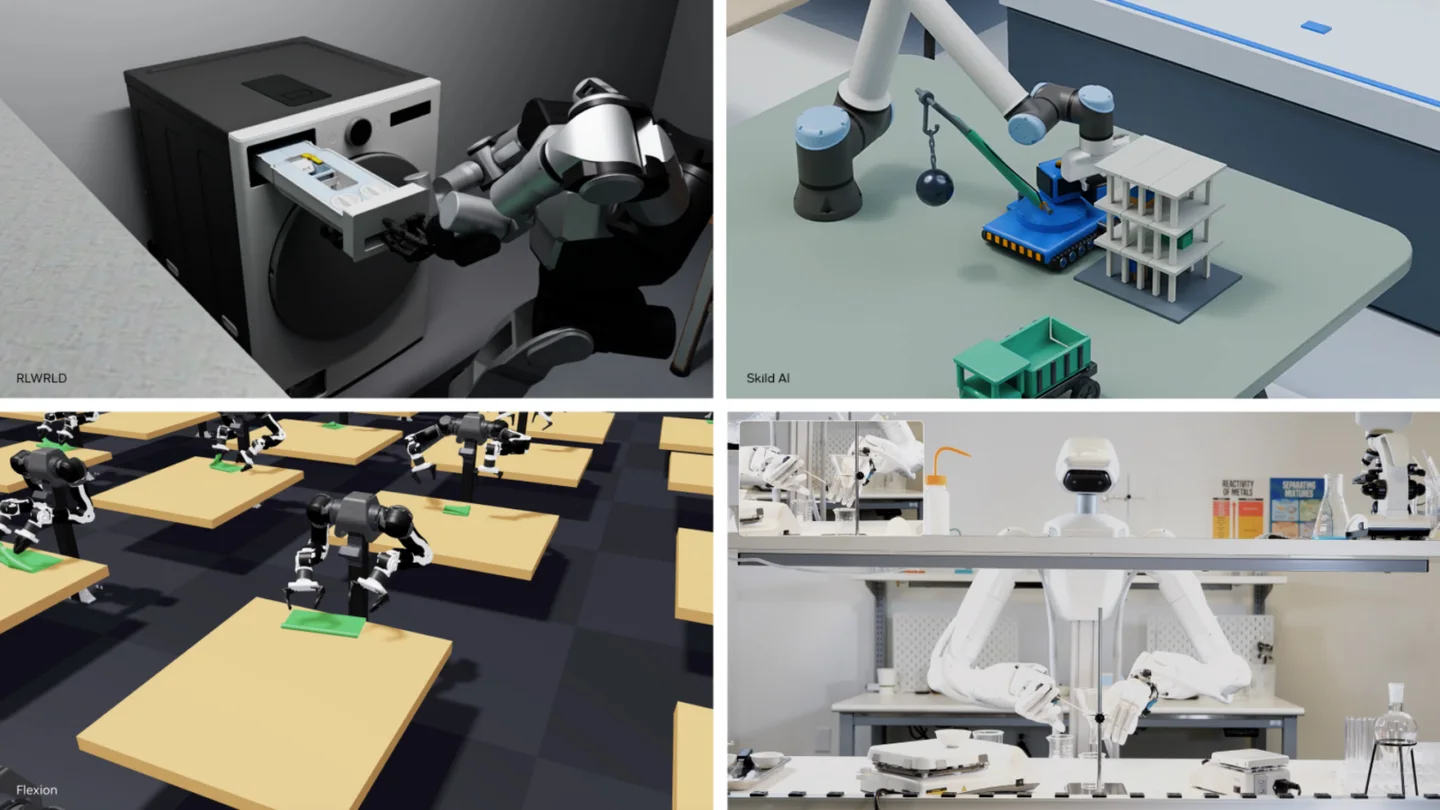
- NVIDIA, Austin'de düzenlenen Conference on Robot Learning (CoRL) etkinliğinde robotların daha hassas işlerde uzmanlaşmasını sağlayan yeni simülasyon ve modelleme teknolojilerini tanıttı.
- Etkinliğin öne çıkan duyurularından biri olan GR00T 2, NVIDIA Cosmos tabanlı yeni nesil bir dünya eylem modeli olarak sahneye çıktı.
- NVIDIA, açık kaynaklı robot öğrenme çerçevesi Isaac Lab 3.0 ile simülasyon dünyasında devrim yaratmayı hedefliyor.
- Robotların gerçek dünya koşullarına ne kadar hazır olduğunu ölçmek amacıyla geliştirilen DexBench ve VABAR gibi yeni açık kaynaklı kriterler CoRL'de tanıtıldı.
Bu yazıda
Robotlar hassas görevleri nasıl öğreniyor?
NVIDIA, Austin'de düzenlenen Conference on Robot Learning (CoRL) etkinliğinde robotların daha hassas işlerde uzmanlaşmasını sağlayan yeni simülasyon ve modelleme teknolojilerini tanıttı. Robotik dünyasının geleceği olarak görülen bu yenilikler, makine öğrenimi süreçlerini hızlandırarak robotların kablo bağlama veya küçük parça montajı gibi zorlu görevleri başarıyla gerçekleştirmesine olanak tanıyor.
GR00T 2 ve robotik özerklik nedir?
Etkinliğin öne çıkan duyurularından biri olan GR00T 2, NVIDIA Cosmos tabanlı yeni nesil bir dünya eylem modeli olarak sahneye çıktı. 100.000 saatlik insan verisiyle eğitilen bu model, robotlara insan gösterimlerinden beceri aktarma ve düşük veriyle yüksek başarı oranı yakalama kabiliyeti kazandırıyor. Foxconn ve Siemens gibi devler, bu modeli fabrika otomasyonunda test etmeye başladı bile.
Isaac Lab 3.0 ile simülasyon performansı nasıl arttı?
NVIDIA, açık kaynaklı robot öğrenme çerçevesi Isaac Lab 3.0 ile simülasyon dünyasında devrim yaratmayı hedefliyor. Newton fizik motoru ile yapılan entegrasyon sayesinde kablo ve kumaş gibi deforme olabilen nesneler artık çok daha gerçekçi simüle ediliyor. Bu güncelleme, önceki sürüme göre 2,5 kata kadar daha yüksek eğitim çıktısı sunarak paralel ortamda binlerce robotun aynı anda eğitilmesine olanak tanıyor.
Yeni endüstriyel değerlendirme kriterleri nelerdir?
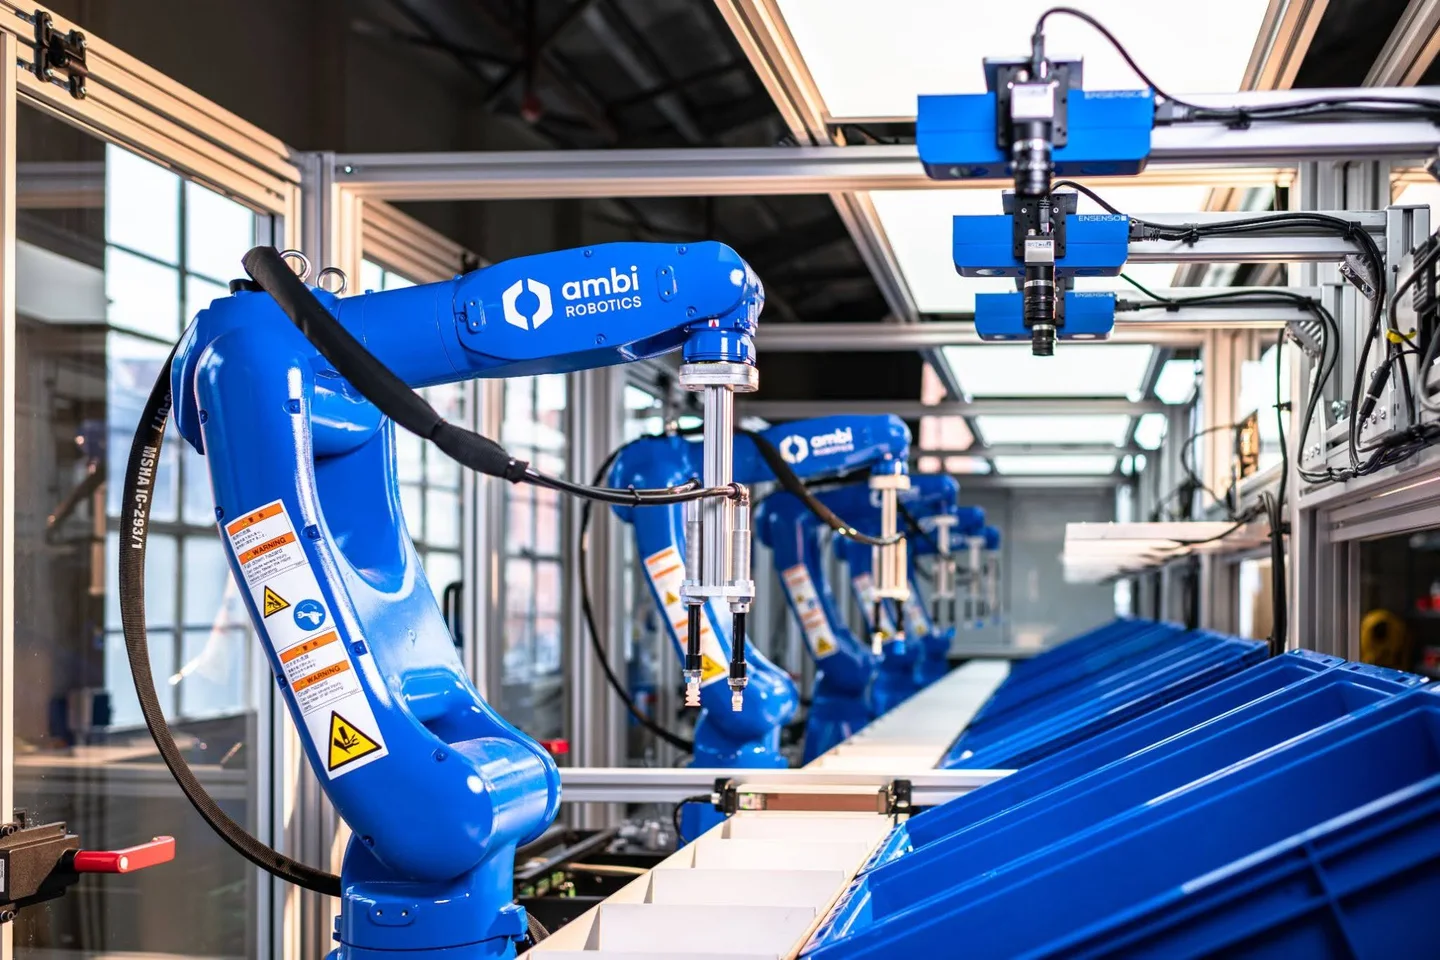
Robotların gerçek dünya koşullarına ne kadar hazır olduğunu ölçmek amacıyla geliştirilen DexBench ve VABAR gibi yeni açık kaynaklı kriterler CoRL'de tanıtıldı. Isaac Lab-Arena üzerinden çalışan bu sistemler, robotların farklı endüstriyel senaryolardaki hata paylarını analiz ederek geliştiricilerin zayıf noktaları hızla tespit etmesini sağlıyor.
Agentik robotik süreçleri neyi değiştiriyor?
Berkeley Üniversitesi ile ortak geliştirilen Graph-as-Policy (GaP) gibi agentik robotik iş akışları, robotların bireysel becerilerini karmaşık programlara dönüştürüyor. Yapay zeka ajanları, simülasyon içinde testler yaparak robotik programları sürekli iyileştiriyor ve hatalardan ders çıkararak öğrenme sürecini çok daha verimli hale getiriyor.
Kaynaklar
- Resmî duyuruErişim:
- Görsel kaynağıErişim:
Bir hata fark ettiniz mi? Düzeltme bildirin · Yayın ilkeleri
@youtionews
Youtio’yu takip et
Yeni oyun haberleri, ücretsiz oyunlar ve teknoloji gelişmeleri akışına düşsün.
Yorumlar 0
Onaylı yorumlarSen ne düşünüyorsun? Konuya katkı sağlayan yorumlar editör onayından sonra yayımlanır.
Yorumlar yükleniyor…